应用问题
面向出行辅助,研究轮式机器人对环境的理解与安全交互。
系统实现
基于 RDK X5 边缘计算平台,结合激光雷达、深度相机、IMU 与里程计进行多模态感知和定位,并探索语义地图、离线语音与牵引交互。
研究方向
关注从传感器信息融合到感知、决策、执行的系统闭环。当前按研究原型展示,未标注为可销售的医疗或辅助器具。
智能装备
融合激光雷达、深度相机和惯性信息,探索安全的人机协同。
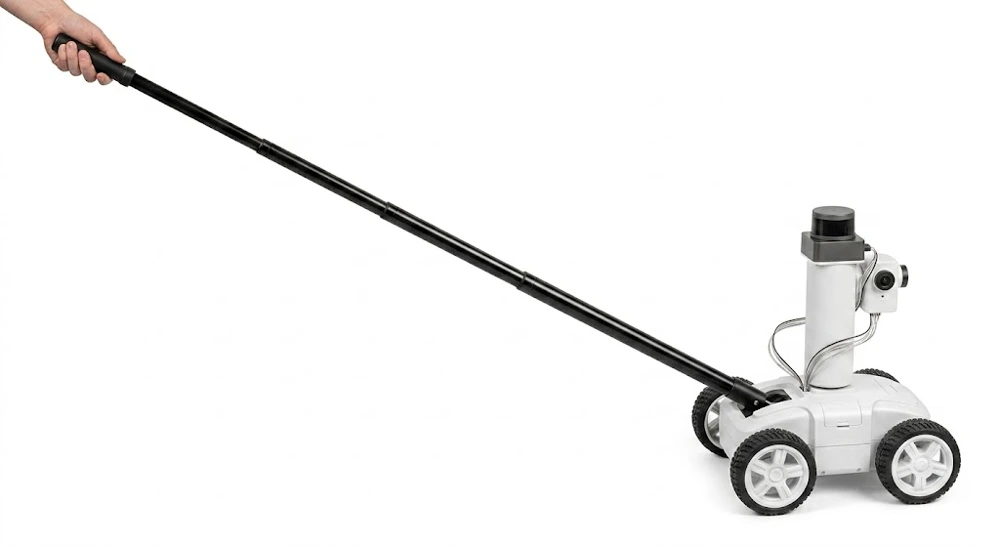
面向出行辅助,研究轮式机器人对环境的理解与安全交互。
基于 RDK X5 边缘计算平台,结合激光雷达、深度相机、IMU 与里程计进行多模态感知和定位,并探索语义地图、离线语音与牵引交互。
关注从传感器信息融合到感知、决策、执行的系统闭环。当前按研究原型展示,未标注为可销售的医疗或辅助器具。
START A CONVERSATION
学术交流、技术测试、产品咨询或产业合作,欢迎来信。